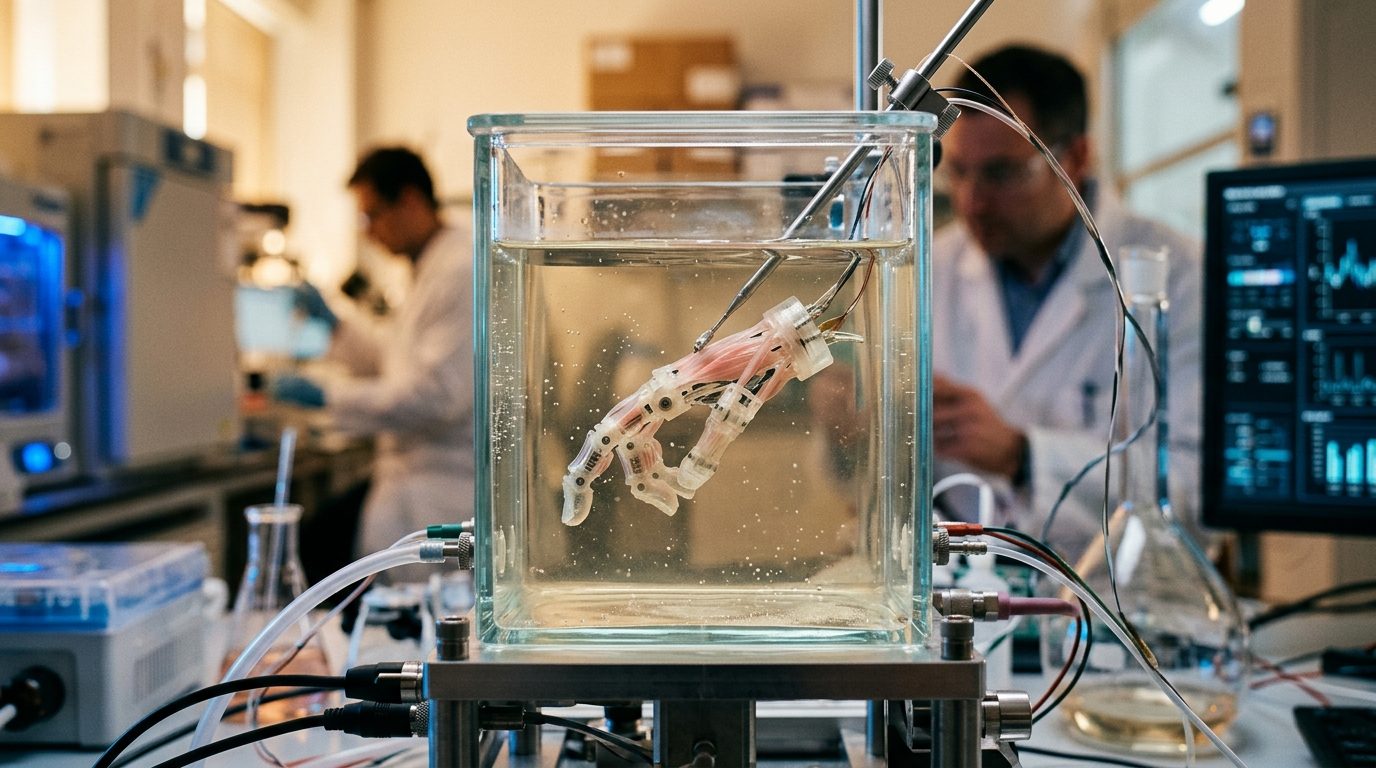
La frontière entre la mécanique de précision et l’ingénierie du vivant devient chaque jour plus poreuse. Alors que la robotique traditionnelle s’est bâtie sur l’assemblage de métaux rigides, de circuits imprimés et de servomoteurs électriques, une discipline fascinante explore une voie radicalement différente : la robotique biohybride. L’objectif consiste à intégrer directement des tissus biologiques fonctionnels au cœur de dispositifs artificiels pour tirer parti des propriétés uniques du vivant, notamment sa prodigieuse efficacité énergétique et sa plasticité naturelle.
Le défi des actionneurs vivants : dépasser la fragilité du muscle
Les ingénieurs s’intéressent depuis longtemps aux cellules musculaires squelettiques pour remplacer les moteurs conventionnels. Un faisceau de fibres musculaires offre en effet un rapport force/poids exceptionnel tout en consommant très peu d’énergie, carburant principalement au glucose et aux molécules d’adénosine triphosphate (ATP). Pourtant, les premières tentatives pour transformer de la chair cultivée en moteur mécanique se heurtaient à un écueil de taille : la fragilité intrinsèque des tissus in vitro. Dépourvus d’un organisme hôte complet, les muscles développés en boîte de culture perdaient rapidement leur élasticité, subissaient des contractures irréversibles et finissaient par se déchirer en quelques heures.
Pour contourner ce problème, une équipe de l’Université de Tokyo, emmenée par les chercheurs Yuya Morimoto et Shoji Takeuchi, a choisi de s’inspirer scrupuleusement de l’anatomie humaine. Plutôt que de solliciter un muscle de manière isolée, les scientifiques ont reproduit le principe fondamental des paires musculaires antagonistes, à l’instar du biceps et du triceps dans le bras humain : lorsqu’un muscle se contracte, l’autre s’étire en douceur, stabilisant l’ensemble de l’articulation.
Une architecture millimétrique inspirée de l’anatomie humaine
Le dispositif expérimental repose sur une structure synthétique miniature d’environ vingt-cinq millimètres, fabriquée en résine à l’aide d’une imprimante 3D de précision. Ce squelette artificiel comprend un pivot central reproduisant la rotule d’une articulation phalangienne, des points d’ancrage solides et des microélectrodes destinées à délivrer des impulsions électriques ciblées.
Pour concevoir les muscles eux-mêmes, les biologistes ont utilisé des myoblastes — des cellules souches précurseurs du muscle — issus de rongeurs. Déposées sur des feuillets d’hydrogel particulièrement souples, ces cellules se sont multipliées et alignées jusqu’à former de véritables faisceaux de fibres contractiles. Les chercheurs ont ensuite fixé deux rubans musculaires de part et d’autre de l’armature artificielle. Grâce à ce montage antagoniste, les tensions s’équilibrent mutuellement : la contraction stimulée d’un côté force l’étirement mesuré de l’autre, évitant ainsi le raccourcissement destructeur qui condamnait les prototypes précédents.
Des mouvements précis et une durabilité inédite
Immergé dans un bain salin nutritif indispensable au métabolisme cellulaire, le petit doigt biohybride a démontré des performances remarquables. Soumis à différentes intensités électriques, il a réussi à plier son articulation jusqu’à un angle de 90 degrés, imitant avec une fluidité saisissante la gestuelle d’un index humain. Le dispositif ne s’est pas contenté de mouvements à vide : il a été capable de saisir un petit anneau, de le soulever et de le déplacer. En combinant deux unités identiques, les chercheurs ont même orchestré une tâche coopérative pour faire manipuler un objet plus encombrant.
Ce contrôle fin par stimulation électrique rappelle à quel point le vivant s’appuie sur des réseaux de signaux complexes ; pour mieux appréhender ces circuits physiologiques, il est passionnant de se pencher sur la façon dont comment les neurones font-ils fonctionner notre cerveau et transmettent leurs ordres aux effecteurs musculaires. Dans l’expérience tokyoïte, le doigt artificiel a fonctionné sans rupture structurelle pendant plus d’une semaine, posant un jalon technique essentiel pour la discipline.
Quelles applications pour la médecine et l’industrie ?
Bien que ce prototype soulève des charges infimes de l’ordre de quelques grammes, les perspectives ouvertes par ce mariage technologique sont immenses. À terme, la possibilité d’assembler plusieurs paires de muscles bio-ingénierés pourrait donner naissance à des pinces chirurgicales d’une délicatesse extrême, capables d’intervenir au contact de tissus fragiles sans risque d’écrasement mécanique brutal.
Ce secteur converge également avec les recherches sur les thérapies régénératives et les implants bioniques. Comprendre l’intégration mécanique entre matière inerte et tissu vivant nourrit la conception de prothèses nouvelle génération, tout en faisant écho aux études biomédicales observant que dans le domaine de la chirurgie : opérer uniquement le jour permettrait une meilleure cicatrisation, en accord avec les rythmes biologiques intrinsèques de nos cellules.
Avant d’envisager des applications hors des laboratoires, les chercheurs devront toutefois résoudre un défi de taille : la vascularisation. Sans un réseau de micro-vaisseaux sanguins artificiels capable d’apporter en continu nutriments et oxygène tout en évacuant les déchets métaboliques, ces robots doivent impérativement rester immergés dans des milieux de culture spécifiques. La route vers des organismes entièrement cybernétiques est encore longue, mais ce doigt miniature prouve que la matière vivante peut désormais devenir un composant technologique à part entière.